Insight
About UVC
UVC Youtube
UVC Linked in
2026-09-30 16:28
㈜유비씨 Physical AI팀 송영빈 상무 / ybs@uvc.co.kr
로봇 낙관론을 걷어내면 무엇이 남는가
피지컬 AI 시대, 시뮬레이션 시장의 빈 구간에 대하여
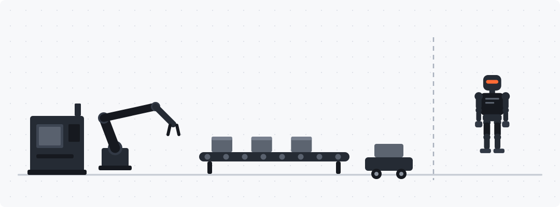
공장 자동화는 이미 성숙했다. 휴머노이드가 들어가려는 자리는 그 옆이다.
전시장에서 휴머노이드는 춤을 추고 옷을 갈아입는다. 그런데 공장에서는 나사를 못 조인다. 마지막 몇 밀리미터를 못 맞춰서 작업 전체가 멈춘다.
이 격차를 두고 “곧 해결된다”와 “거품이다”가 부딪힌다. 둘 다 쓸모 있는 말은 아니다. 필요한 건 격차를 숫자로 재는 일, 그리고 그 격차를 메우는 데 무엇이 드는지 따지는 일이다. 그래야 어디에 돈을 쓸지 정할 수 있다.
이 글은 낙관론을 한 겹씩 걷어내면서, 그 아래에 무엇이 남는지 따라가 본다.
1. 현재까지 대부분의 로봇은 연구실에 있다
2025년 한 해 전 세계에서 만들어진 휴머노이드는 약 2만 대다. 이 숫자만 보면 산업화가 시작된 것 같다. 그러나 실제 현장에 들어간 것은 10% 남짓인 2천 대뿐이고, 나머지는 연구실과 데모라인에 있다.
현장에 들어간 2천 대가 맡는 일도 좁다. 확인되는 작업은 이송·서열(키팅)·단순 취출이 전부다. 조립이나 정밀검사에 투입됐다는 사례는 아직 공개된 적이 없다. 중국 현장에 배치된 휴머노이드의 생산성은 사람 대비 30~50% 수준으로 보고된다.
그사이 예산은 이미 움직였다. 한국 정부는 2027~2030년에 휴머노이드 2.3조 원 + 피지컬AI 실증 2.8조 원, 합계 5.5조 원을 배정했다. 실증 사업만 해도 대상 현장이 500곳을 넘는다.
기술 성숙도와 자본 투입 사이의 시차가 크다. 이 시차 구간에서 무슨 일이 벌어지는지가 이 글이 다루려는 것이다.
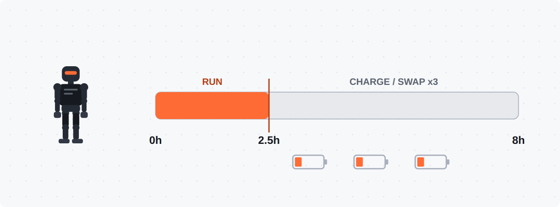
데모에서 되는 것과 8시간 교대 내내 되는 것은 다른 문제다. 실측 가동은 2~2.5시간이다.
유니트리 창업자 왕싱싱은 피지컬 AI의 “챗GPT 모멘트”까지 빠르면 2~3년, 늦으면 5~10년이 걸릴 것으로 본다.
여기서 중요한 건 발언자의 위치다. 왕싱싱은 휴머노이드를 파는 당사자다. 그가 내놓은 가장 낙관적인 숫자조차 2년 뒤, 그러니까 2028년 하반기다. 범위가 2~3년에서 5~10년까지 벌어진다는 건 업계 최전선에 선 사람도 시점을 모른다는 뜻이다.
그가 말한 임계점은 이렇다.
로봇 한 대를 처음 가보는 공장이나 가정에 데려가도 별도 훈련 없이 약 80%의 작업을 수행할 수 있게 되는 순간
지금 기술과 이 정의 사이의 거리를 보면, 가장 낙관적인 시점에 맞춰 계획을 세워도 위험하다. 위 타임라인에 보수 시나리오를 그리지 않은 이유는 간단하다. 2031~2036년은 화면 밖이다.
3. 로봇은 HW 비용보다 학습 비용이 훨씬 크다
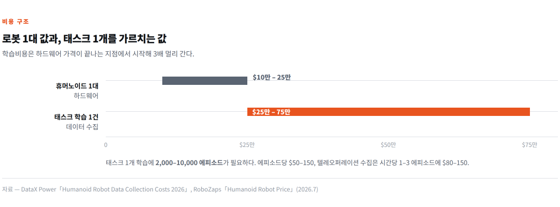
여기서부터는 상대적으로 덜 알려진 이야기다.
휴머노이드 하드웨어 가격은 빠르게 내려왔다. Unitree G1이 $13,500, H2 Plus가 $100,000, Figure 03이나 Atlas·Digit 급이 약 $250,000 수준이다. 리스 모델도 늘고 있다.
그런데 그 로봇에게 작업 하나를 가르치는 비용을 따지면 이야기가 달라진다.
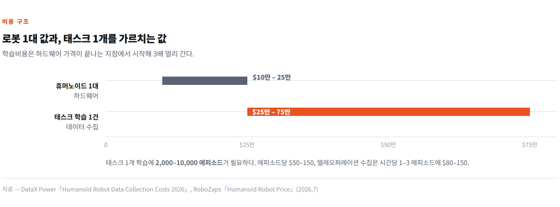
• 휴머노이드 태스크 1개 학습에 필요한 데이터: 2,000~10,000 에피소드
• 에피소드당 수집 비용: $50~150 (복잡한 전신·양팔 조작 기준)
• 텔레오퍼레이션 수집 처리량: 시간당 1~3 에피소드, 시간당 $80~150
즉 5,000 에피소드 규모의 학습 프로그램 하나가 $25만~75만이다. Figure 03 한 대 값($25만)의 1~3배다.
위 그래프에서 두 막대가 $25만 지점에서 맞닿는 것은 우연이 아니다. 하드웨어 비용의 상단이 학습 비용의 하단이다. 로봇을 사는 건 시작일 뿐이고, 진짜 비용은 그다음부터 나온다.
이 돈이 어디로 가는지도 중요하다. 로봇 제조사에게 가는 돈이 아니다. 우리 공장의 공정을 데이터로 만들고 검증하는 일에 들어가는 돈이다.
4. 중요한 것은 도입에 대한 확신이고 그것은 데이터와 실증을 말한다
한때 귀했던 것들이 지금은 흔해졌다. 시뮬레이터는 Isaac Sim이 Apache 2.0으로 풀렸고, Omniverse는 2026년부터 프로덕션 사용까지 무료다. 물리엔진은 Newton(Linux Foundation)·PhysX·MuJoCo가 모두 무료이며, 정책 평가 프레임워크(Isaac Lab Arena)와 합성데이터 생성 엔진(Cosmos 3)까지 오픈소스다.
엔진과 런타임을 파는 사업은 이제 성립하지 않는다. NVIDIA가 이 계층을 의도적으로 무료화했기 때문이다. 남은 병목은 두 개다.
VLA 모델의 파라미터는 대체로 70억 개 수준이다. 초기 대형 언어모델이 1,000억 개였던 것과 비교하면 7%에 불과하다. 모델을 못 키우는 게 아니라 키울 재료가 없다.
언어모델에는 인터넷이 있었다. 로봇에는 그런 코퍼스가 없다. 텔레오퍼레이션으로 모으는 방식은 앞서 본 대로 느리고 비싸며, 무엇보다 규모가 안 나온다. 대안으로 합성데이터가 거론되지만, 범용 합성데이터만으로는 아직 격차가 메워지지 않는다.
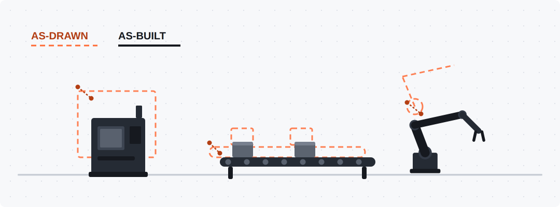
브라운필드 — 이미 가동 중인 기존 공장. 도면과 실물이 다르고, 라인을 세울 수 없다.
브라운필드, 즉 이미 돌아가고 있는 공장에서 발목을 잡는 건 신뢰성, 정교함, 데이터 세 가지다. 그중 가장 큰 건 신뢰성이다.
진동과 분진이 있고 온도가 오르내리며 사람이 오가는 실제 공장에서, 휴머노이드는 교대 시간 내내 성능을 유지하지 못한다. 데모에서 되는 것과 8시간 내내 되는 것은 다른 문제다.
정부가 500곳 넘는 현장 실증에 2.8조를 배정한 이유가 여기 있다. 기술을 개발하는 예산이 아니라 현장에서 되는지 확인하는 예산이다.
5. 분리된 두 개의 세계가 있다
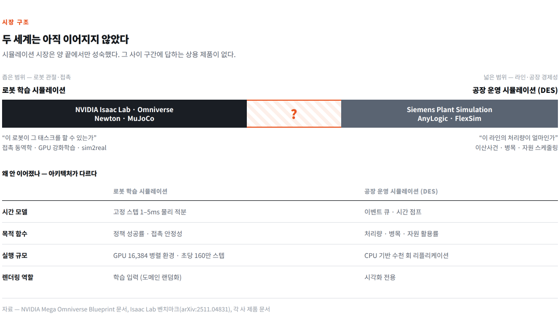
여기가 이 글에서 가장 하고 싶은 이야기다.
시뮬레이션 시장은 양 끝에서만 성숙했다. 한쪽에는 로봇 학습 시뮬레이션(NVIDIA Isaac Lab, Omniverse, Newton, MuJoCo)이 있고, 반대쪽에는 공장 운영 시뮬레이션, 즉 이산사건 시뮬레이션(Siemens Plant Simulation, AnyLogic, FlexSim, Simio)이 있다.
두 세계가 답하는 질문이 다르다.
• 로봇 학습 시뮬레이션 → “이 로봇이 그 태스크를 할 수 있는가”
• 공장 운영 시뮬레이션 → “이 라인의 처리량이 얼마인가”
그리고 그 사이를 잇는 상용 제품이 없다. NVIDIA의 Mega Omniverse Blueprint 문서 어디에도 처리량·병목·스케줄링이 없고, Siemens Plant Simulation이나 AnyLogic 어디에도 접촉 동역학과 GPU 강화학습이 없다.
누가 게을러서가 아니라 구조가 달라서 안 이어진 것이다.
시간 모델부터 다르다. DES는 이벤트 큐 기반이다. 다음 이벤트까지 시간을 그냥 건너뛴다. 물리 시뮬레이션은 고정 스텝으로 1~5ms마다 적분한다. 한쪽은 시간을 점프하고 한쪽은 시간을 잘게 썬다.
목적 함수가 다르다. DES는 처리량·병목·자원 활용률을 본다. 물리 시뮬레이션은 정책 성공률과 접촉 안정성을 본다.
실행 규모가 다르다. DES는 통계적 수렴을 위해 CPU에서 수천 회 리플리케이션을 돌린다. Isaac Lab은 GPU 8장에 16,384개 병렬 환경을 띄워 조작 태스크에서 초당 90만 스텝, 로코모션에서 초당 160만 스텝을 뽑는다. 여기에 타일드 렌더링으로 카메라 수천 개를 렌더 패스 하나에 몰아서 처리한다.
렌더링의 역할도 다르다. DES에서 3D는 결과에 영향을 주지 않는 시각화다. 물리 시뮬레이션에서 렌더링은 학습 입력 그 자체다. 도메인 랜덤화가 여기서 일어난다.
양방향이 대칭이 아니다.
DES에서 물리 시뮬레이션으로 넘어가는 장벽은 낮아졌다. Isaac Sim(Apache 2.0), Isaac Lab(BSD-3), Newton, MuJoCo를 그대로 쓰면 된다. 엔진을 직접 만들 이유가 없다. 남는 장벽은 캘리브레이션 노하우다. 어떤 시뮬레이터든 실제 로그 데이터로 동역학을 맞춰주지 않으면 실물과 어긋난다.
반대로 물리 시뮬레이션에서 DES와 공장 운영으로 넘어가는 장벽은 높다. MES/ERP/WMS 데이터 모델, 작업 순서와 BOM, 라우팅, 교대와 설비 가동률, OPC UA·Profinet·EtherNet/IP 같은 OT 프로토콜이 필요하다. 이건 오픈소스로 대체되지 않는다. 도메인 지식과 고객 사이트 데이터 접근권이 있어야 한다.
빈 구간을 채우는 형태는 결국 하이브리드 코시뮬레이션이 될 것이다.
물리 시뮬레이션에서 개별 태스크의 성공률과 소요시간 분포를 얻고, 그 분포를 DES 모델의 확률 파라미터로 주입하는 방식이다. 그러면 이런 질문에 답할 수 있다.
사이클타임 84초 라인에 휴머노이드 3대를 넣는다. 교대당 성공률 99%, 배터리 90분에 충전 9분, 태스크 소요시간은 이런 분포를 따른다. 우리 라인 OEE와 회수기간은 어떻게 되는가?
이 워크플로를 제품으로 내놓은 벤더는 아직 찾지 못했다. Rockwell Emulate3D가 가상 시운전과 처리량 시뮬레이션을 한 제품에 담아 가장 근접해 있지만, 로봇 학습(RL)까지는 커버하지 않는다.
6. 그래서 남는 것 — 로봇 디지털트윈
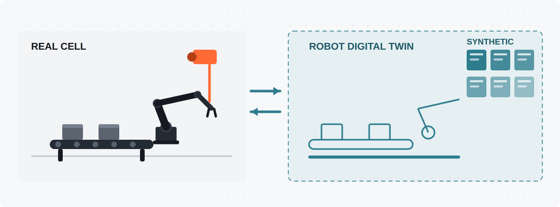
로봇 디지털트윈은 합성데이터의 경쟁 상대가 아니라 전제조건이다.
낙관론을 다 걷어내면 이런 상태가 남는다.
모델도, 시뮬레이터도, 물리엔진도, 하드웨어도 구할 수 있다. 없는 것은 두 가지다. 실제 공정에서 나온 데이터, 그리고 그 로봇이 우리 공장에서 작동한다는 증거.
여기서 흔한 오해를 하나 짚고 싶다. “합성데이터 생성이 상품화됐으니 그 영역은 끝났다”는 판단은 절반만 맞다.
상품화된 것은 생성 엔진이다. Cosmos든 Isaac Replicator든 가져다 쓰면 된다. 하지만 무엇으로부터 생성하는가는 전혀 다른 문제다. 같은 생성기라도 임의의 3D 씬을 넣으면 범용 합성데이터가 나오고, 실측된 브라운필드 로봇 디지털트윈을 넣으면 그 공장에서 실제로 통하는 데이터가 나온다.
앞서 “범용 합성데이터로는 격차가 안 메워진다”고 한 것이 바로 이 얘기다. 로봇 디지털트윈은 합성데이터의 경쟁 상대가 아니라 전제조건이다.
그리고 이 전제조건을 만드는 일 — 이기종 설비가 뒤섞이고 도면과 실물이 다른 실제 공장을 SimReady 로봇 디지털트윈으로 바꾸는 일 — 은 NVIDIA가 하지 않는다. OpenUSD 포맷은 주지만 변환 작업은 파트너 몫으로 남겨뒀다.
한 가지 더. 실공정 데이터는 국경을 넘지 않는다. 한국 공장의 사이클타임 로그와 설비 이력은 국외 벤더에게 넘어가지 않는다. 기술 우위가 아니라 접근권의 문제이고, 그래서 쉽게 뒤집히지 않는다.
맺으며
휴머노이드가 언제 오느냐는 아무도 모른다. 파는 사람조차 2~3년에서 5~10년 사이라고 말한다.
시점을 몰라도 확실한 게 하나 있다. 어느 시나리오가 맞든, 그 사이 구간에서 돈이 도는 곳은 로봇이 아니라 로봇을 넣어도 되는지 판정하는 인프라다. 학습비용이 하드웨어의 3배라는 사실이 그 방향을 가리키고, 정부가 개발이 아니라 실증에 2.8조를 배정한 것도 같은 방향이다.
로봇을 만드는 일과, 그 로봇이 우리 공장에 들어와도 되는지 증명하는 일은 다른 사업이다. 후자가 먼저 온다.
• Interact Analysis, 휴머노이드 생산·배치 현황 (2026.6)
• 국민일보, 「中유니트리 왕싱싱 “2∼3년내 휴머노이드 폭발성장 가능”」 (2026.8.20)
• 중앙일보, 「춤은 추는데 나사는 못 조인다… 중국 휴머노이드의 쓸모」 (2026.8.28, 제일재경 인용)
• 기획예산처 재정운용전략협의회 발표 (2026.8.27)
• DataX Power, 「Humanoid Robot Data Collection Costs 2026」
• RoboZaps, 「Humanoid Robot Price」 (2026.7)
• NVIDIA, Omniverse 라이선스 변경 공지 / GTC 2026 발표자료 / Mega Omniverse Blueprint
• Isaac Lab 성능 벤치마크, arXiv:2511.04831
• Science Robotics (2026), 브라운필드 휴머노이드 도입 기술 격차 평가
We propose tailored solutions for manufacturing innovation. Contact us today.